BREAKTHROUGH REVIEW

突破审查

超越外部文献纪录的提交会先进入「待定」队列。通过站内验证器只是第一步;只有完成文献来源、计量口径、舍入精度与构型复核后,才会收入「已认证」。

已验证突破131
待定候选112
涉及题族16
CLAIM POLICY

统一认证标准

  1. 01外部基准可追溯必须有公开文献来源与明确的比较数值;本站自行搜索得到的初始基线不计为外部纪录。
  2. 02完整构型通过验证完整答案须通过提交端确定性验证器复算;认证快照绑定当时的精确分数与贡献者,不随日后纪录易主而转移。
  3. 03排除精度假象文献中的截断值与四舍五入值会先还原为最保守的可能区间,并核查原始坐标精度、求解器容差与构型重建误差。未越过误差区间的末位微调仅保留为候选;只有给出严格证明或超出全部误差边界的结果才能通过认证。

认证记录永久保留历史突破荣誉。积分方面,持有当前本站第一得 1 分,通过认证的世界第一额外 +3 分;若被站内新纪录超越则两项一并转移,若被外部新纪录超越则扣除世界第一加分。历史认证不重复累加积分。

VERIFIED ACHIEVEMENTS

已验证的突破

按认证时间倒序,同一天按提升幅度排序。每个子题展示最强的一条认证;世界第一加分以当前纪录为准。

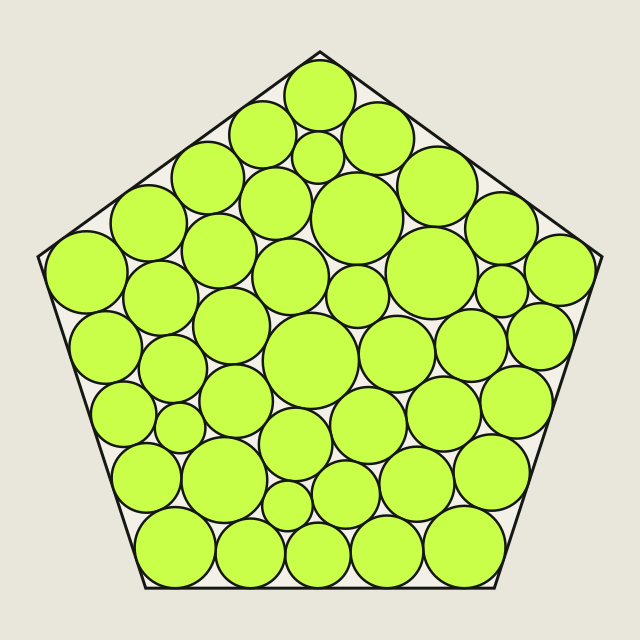
正五边形内圆的半径之和 n = 43 的当前可验证构型左图为该子题的当前纪录构型;突破认证时的分数与贡献者以右侧快照为准。
73 · P94世界第一 · 当前 +3 分

正五边形内圆的半径之和 · n = 43

外部公开最好值[4.49633, 4.49634)
→
本站验证值4.497460336
相对提升+0.024917%
突破贡献者
zzzcy#308
解题方式
AI · OpenAI: GPT-6 Astra
验证日期

审核结论:精确复验全部圆的容器约束及两两不重叠,成绩 4.497460336 超过来源出版区间上沿 4.49634。对来源图作对称匹配及局部优化,得到的是不同的较弱构型。本站历史中该构型首先由本作者于 2026-10-18T13:10:42.748Z 提交(e4c2adf5-c2e6-41ae-afbf-91e01cfbeb41);本条固定其后最强的已审核提交,不给同构型的其他末位微调重复认证。局部优化是诊断,不是最优性证明。

Richard Wang,Friedman cirRpen 表,版本 c20fd4e865e7e88eabbec63c4ce74b988a3a9d8f(2026-10-16)。
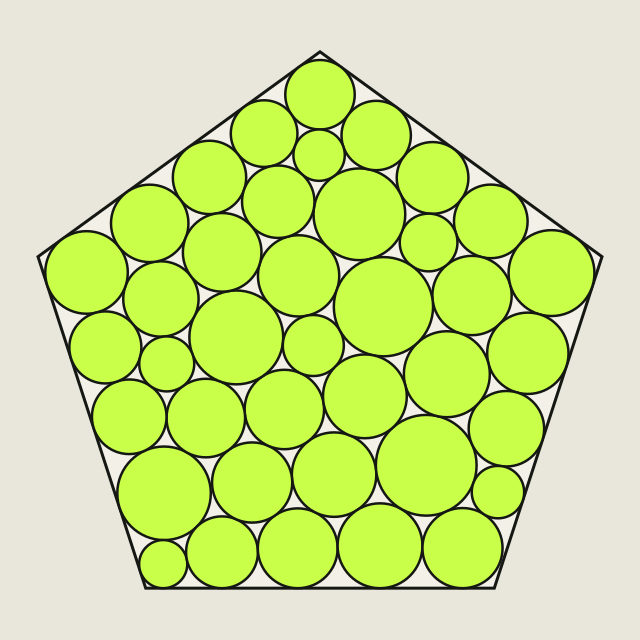
正五边形内圆的半径之和 n = 39 的当前可验证构型左图为该子题的当前纪录构型;突破认证时的分数与贡献者以右侧快照为准。
74 · P94世界第一 · 当前 +3 分

正五边形内圆的半径之和 · n = 39

外部公开最好值[4.26611, 4.26612)
→
本站验证值4.266929454
相对提升+0.018974%
突破贡献者
condor#338
解题方式
AI · OpenAI: GPT-6.1 Sol
验证日期

审核结论:精确复验全部圆的容器约束及两两不重叠,成绩 4.266929454 超过来源出版区间上沿 4.26612。对来源图作对称匹配及局部优化,得到的是不同的较弱构型。本站历史中该构型首先由本作者于 2026-10-26T22:14:17.581Z 提交(b0de66f0-7ede-4981-9186-2a7b05b17ca7);本条固定其后最强的已审核提交,不给同构型的其他末位微调重复认证。局部优化是诊断,不是最优性证明。

Jonathan Viquerat,Friedman cirRpen 表,版本 c20fd4e865e7e88eabbec63c4ce74b988a3a9d8f(2026-10-16)。

历史认证(1)

以下快照保留认证时的分数、文献基准与贡献者署名。历史荣誉永久保留;实时积分仅授予当前仍符合条件的纪录保持者,不按认证次数累加。

qiboqi #280

[4.26611, 4.26612)→4.266582747+0.010847%

AI · DeepSeek: DeepSeek V4.1 Flash 1017

审核结论:精确复验全部圆的容器约束及两两不重叠,成绩 4.266582747 超过来源出版区间上沿 4.26612。对来源图作对称匹配及局部优化,得到的是不同的较弱构型。本站历史中该构型首先由本作者于 2026-10-18T13:31:44.691Z 提交(34b606dc-ab5a-4ae0-8ec4-903da28b0518);本条固定其后最强的已审核提交,不给同构型的其他末位微调重复认证。局部优化是诊断,不是最优性证明。

Jonathan Viquerat,Friedman cirRpen 表,版本 c20fd4e865e7e88eabbec63c4ce74b988a3a9d8f(2026-10-16)。 ↗
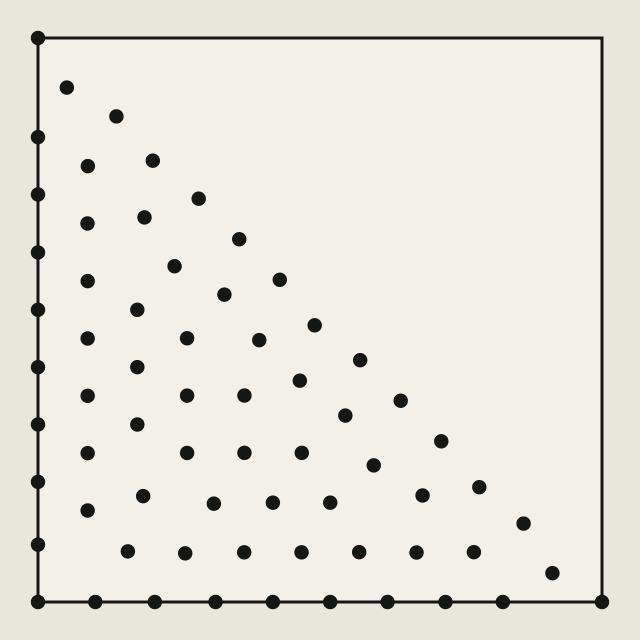
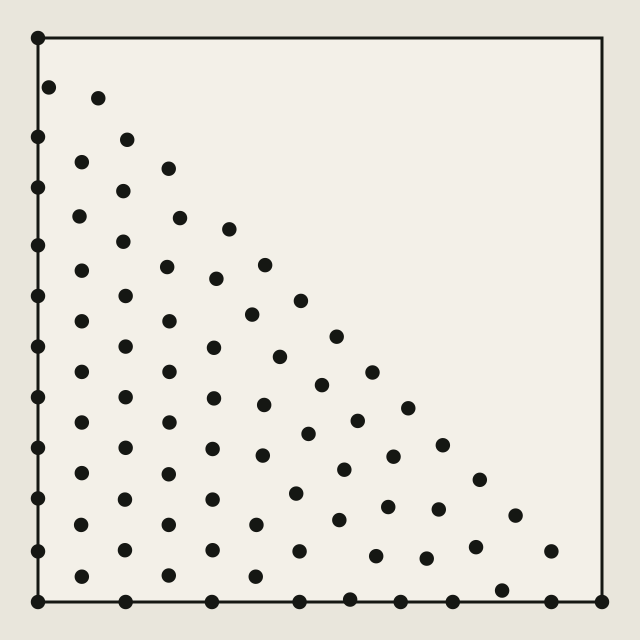
直角三角形内的散点分离 n = 67 的当前可验证构型左图为该子题的当前纪录构型;突破认证时的分数与贡献者以右侧快照为准。
75 · P16世界第一 · 当前 +3 分

直角三角形内的散点分离 · n = 67

外部公开最好值[0.101656407, 0.101656411]
→
本站验证值0.101672983
相对提升+0.016302%
突破贡献者
matrixfang#330
解题方式
AI · OpenAI: GPT-6.1 Sol
验证日期

审核结论:精确复验原提交。重新下载来源表和公开坐标;两次仅从来源坐标出发的局部优化(原半径、向内放松半径)最佳约 0.101656410685817,本提交为 0.101672983。与公开构型逐点对称匹配,接触关系有变化,改善超过原出版精度;不是本站展示证书的舍入修补。优化结果只是诊断,未当作来源上界或全局最优证明。

本题等价于在等腰直角三角形内装 n 个等圆(点即圆心,间距 d = 2r/(1 − (2+√2)r)),Packomania(Eckard Specht 编录)的 crt 表给出最优已知装填及坐标,表中此行引用 Eckard Specht(2009–2010)。该表未把这一项标为已证明最优。等价关系由本站用户 Tmrg 在讨论中指出

2:1 长方形内的等圆装箱 n = 93 的当前可验证构型左图为该子题的当前纪录构型;突破认证时的分数与贡献者以右侧快照为准。
76 · P12世界第一 · 当前 +3 分

2:1 长方形内的等圆装箱 · n = 93

外部公开最好值[0.074650064653203468911088811073, 0.074650064653203468911088811075]
→
本站验证值0.074656018
相对提升+0.007975%
突破贡献者
Joost de Winter#338
解题方式
AI · OpenAI: GPT-6.1 Sol
验证日期

审核结论:精确复验原提交。重新下载来源表和公开坐标;两次仅从来源坐标出发的局部优化(原半径、向内放松半径)最佳约 0.0746500646532039,本提交为 0.074656018。与公开构型逐点对称匹配,接触关系有变化,改善超过原出版精度;不是本站展示证书的舍入修补。优化结果只是诊断,未当作来源上界或全局最优证明。

Packomania(Eckard Specht 编录)的 crc 表给出 1 × 0.5 长方形内等圆的最优已知装填;本题的 2 × 1 长方形是它放大两倍,半径为表值的两倍。表中此行引用 Eckard Specht(2010-08-10)。该表未把这一项标为已证明最优

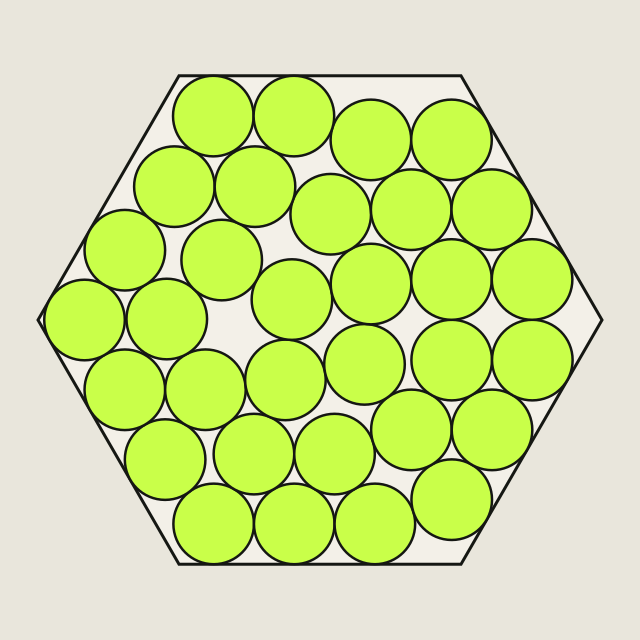
等圆装入正多边形 m = 6 · n = 32 的当前可验证构型左图为该子题的当前纪录构型;突破认证时的分数与贡献者以右侧快照为准。
77 · P82世界第一 · 当前 +3 分

等圆装入正多边形 · m = 6 · n = 32

外部公开最好值[0.142897923361, 0.142897923363]
→
本站验证值0.142908786
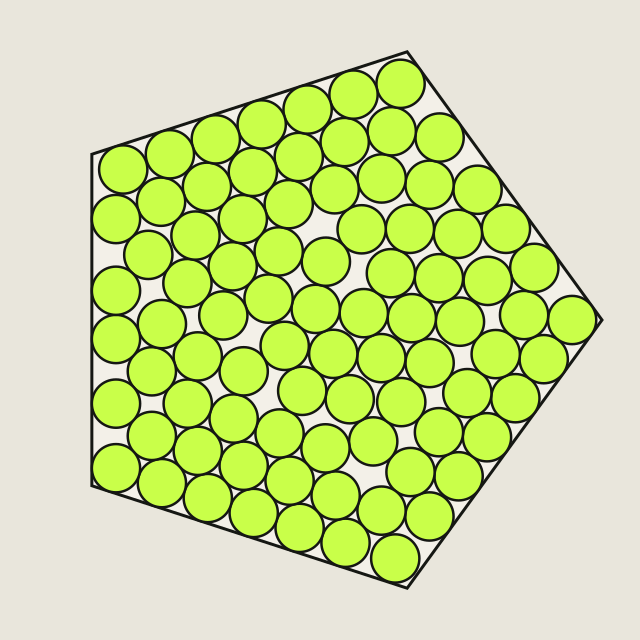
相对提升+0.007602%
突破贡献者
Joost de Winter#338
解题方式
AI · OpenAI: GPT-6.1 Sol
验证日期

审核结论:精确复验原提交。重新下载来源表和公开坐标;两次仅从来源坐标出发的局部优化(原半径、向内放松半径)最佳约 0.142897923361914,本提交为 0.142908786。与公开构型逐点对称匹配,接触关系有变化,改善超过原出版精度;不是本站展示证书的舍入修补。优化结果只是诊断,未当作来源上界或全局最优证明。

Packomania(Eckard Specht 编录),m=6、n=32。Eckard Specht, program chx , 2020. 坐标来自公开下载文件,经本站归一化、九位小数化和精确验证;网页目标与复现证书分别保存。

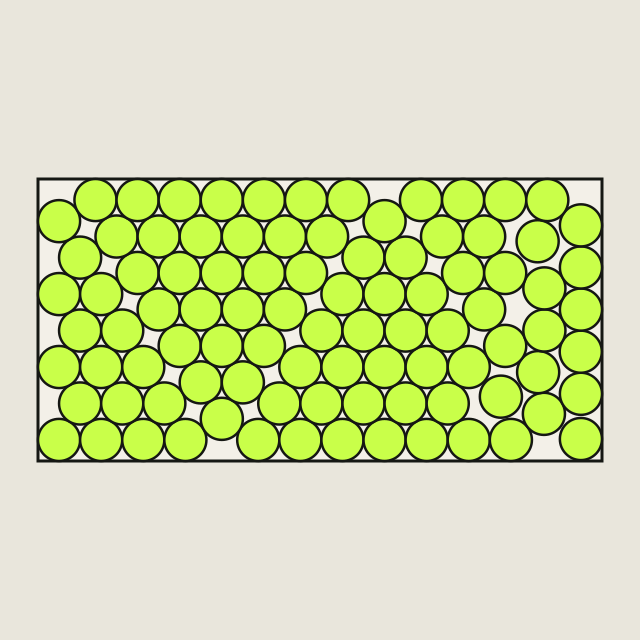
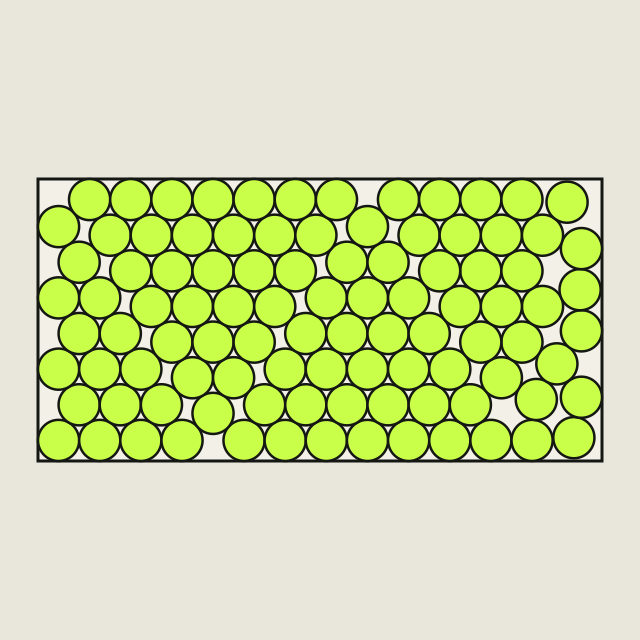
2:1 长方形内的等圆装箱 n = 59 的当前可验证构型左图为该子题的当前纪录构型;突破认证时的分数与贡献者以右侧快照为准。
78 · P12世界第一 · 当前 +3 分

2:1 长方形内的等圆装箱 · n = 59

外部公开最好值[0.094253176330946132819167496309, 0.094253176330946132819167496311]
→
本站验证值0.094258979
相对提升+0.006156%
突破贡献者
condor#338
解题方式
AI · OpenAI: GPT-6.1 Sol
验证日期

审核结论:精确复验原提交。重新下载来源表和公开坐标;两次仅从来源坐标出发的局部优化(原半径、向内放松半径)最佳约 0.0942531763309471,本提交为 0.094258979。与公开构型逐点对称匹配,接触关系有变化,改善超过原出版精度;不是本站展示证书的舍入修补。优化结果只是诊断,未当作来源上界或全局最优证明。

Packomania(Eckard Specht 编录)的 crc 表给出 1 × 0.5 长方形内等圆的最优已知装填;本题的 2 × 1 长方形是它放大两倍,半径为表值的两倍。表中此行引用 Eckard Specht(1999–2010)。该表未把这一项标为已证明最优

等圆装入正多边形 m = 5 · n = 84 的当前可验证构型左图为该子题的当前纪录构型;突破认证时的分数与贡献者以右侧快照为准。
79 · P82历史荣誉 · 当前不计分

等圆装入正多边形 · m = 5 · n = 84

外部公开最好值[0.085582245061, 0.085582245063]
→
本站验证值0.085585804
相对提升+0.004158%
突破贡献者
condor#338
解题方式
AI · OpenAI: GPT-6.1 Sol
验证日期

审核结论:精确复验原提交。重新下载来源表和公开坐标;两次仅从来源坐标出发的局部优化(原半径、向内放松半径)最佳约 0.0855822450624038,本提交为 0.085585804。与公开构型逐点对称匹配,接触关系有变化,改善超过原出版精度;不是本站展示证书的舍入修补。优化结果只是诊断,未当作来源上界或全局最优证明。

Packomania(Eckard Specht 编录),m=5、n=84。Eckard Specht, program cpt , 2023. 本站引用表中数值与作者,未导入该构型。该表未把这一项标为已证明最优。

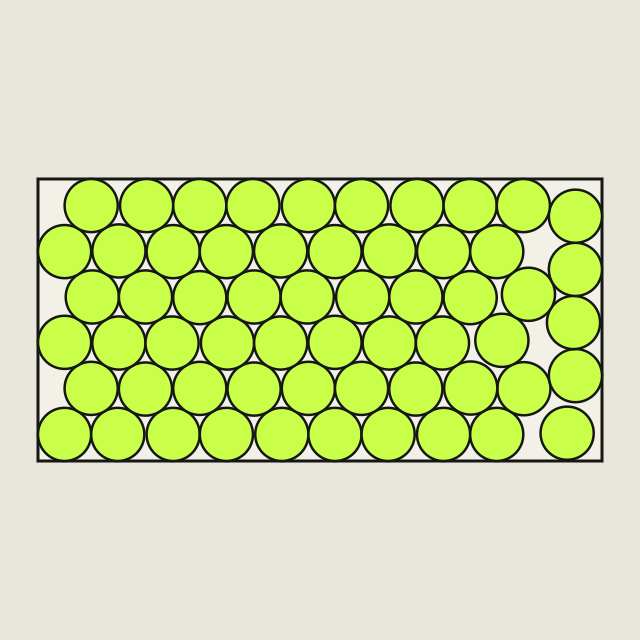
2:1 长方形内的等圆装箱 n = 98 的当前可验证构型左图为该子题的当前纪录构型;突破认证时的分数与贡献者以右侧快照为准。
80 · P12世界第一 · 当前 +3 分

2:1 长方形内的等圆装箱 · n = 98

外部公开最好值[0.072953911558221449942068202613, 0.072953911558221449942068202615]
→
本站验证值0.072956792
相对提升+0.003948%
突破贡献者
condor#338
解题方式
AI · OpenAI: GPT-6.1 Sol
验证日期

审核结论:精确复验原提交。重新下载来源表和公开坐标;两次仅从来源坐标出发的局部优化(原半径、向内放松半径)最佳约 0.0729539137019705,本提交为 0.072956792。与公开构型逐点对称匹配,接触关系有变化,改善超过原出版精度;不是本站展示证书的舍入修补。优化结果只是诊断,未当作来源上界或全局最优证明。

Packomania(Eckard Specht 编录)的 crc 表给出 1 × 0.5 长方形内等圆的最优已知装填;本题的 2 × 1 长方形是它放大两倍,半径为表值的两倍。表中此行引用 Eckard Specht(2010-08-10)。该表未把这一项标为已证明最优

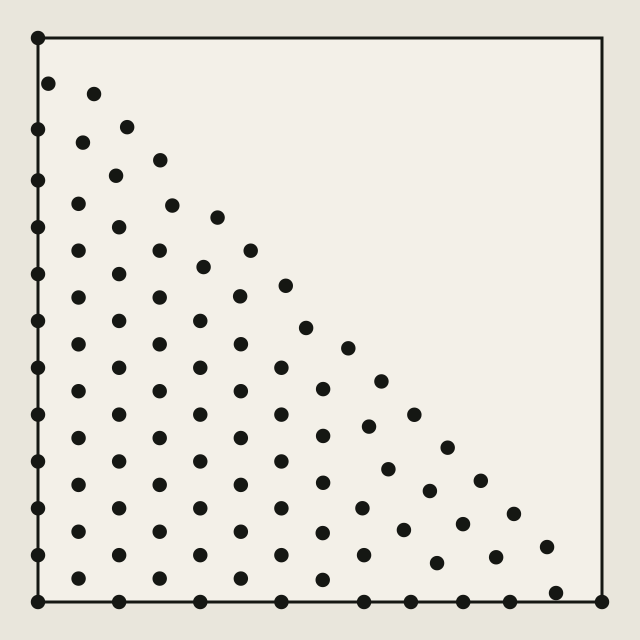
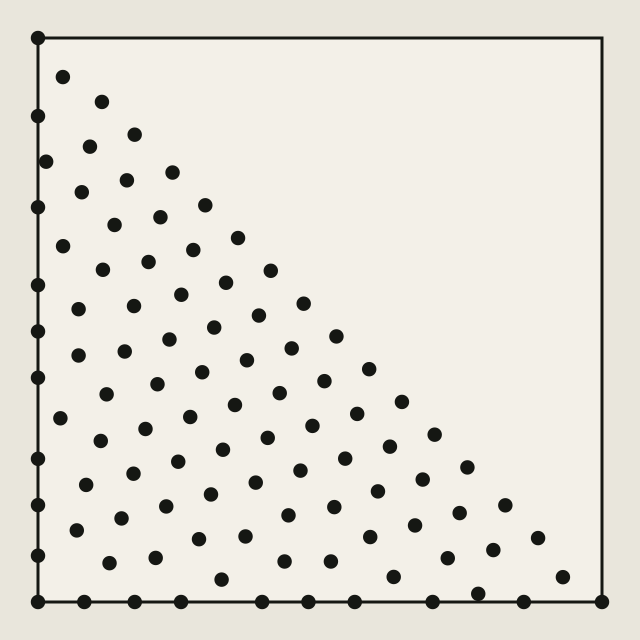
直角三角形内的散点分离 n = 97 的当前可验证构型左图为该子题的当前纪录构型;突破认证时的分数与贡献者以右侧快照为准。
81 · P16世界第一 · 当前 +3 分

直角三角形内的散点分离 · n = 97

外部公开最好值[0.083053857, 0.083053861]
→
本站验证值0.083057101
相对提升+0.003901%
突破贡献者
matrixfang#330
解题方式
AI · OpenAI: GPT-6.1 Sol
验证日期

审核结论:精确复验原提交。重新下载来源表和公开坐标;两次仅从来源坐标出发的局部优化(原半径、向内放松半径)最佳约 0.0830538600234432,本提交为 0.083057101。与公开构型逐点对称匹配,接触关系有变化,改善超过原出版精度;不是本站展示证书的舍入修补。优化结果只是诊断,未当作来源上界或全局最优证明。

本题等价于在等腰直角三角形内装 n 个等圆(点即圆心,间距 d = 2r/(1 − (2+√2)r)),Packomania(Eckard Specht 编录)的 crt 表给出最优已知装填及坐标,表中此行引用 Eckard Specht(2009–2010)。该表未把这一项标为已证明最优。等价关系由本站用户 Tmrg 在讨论中指出

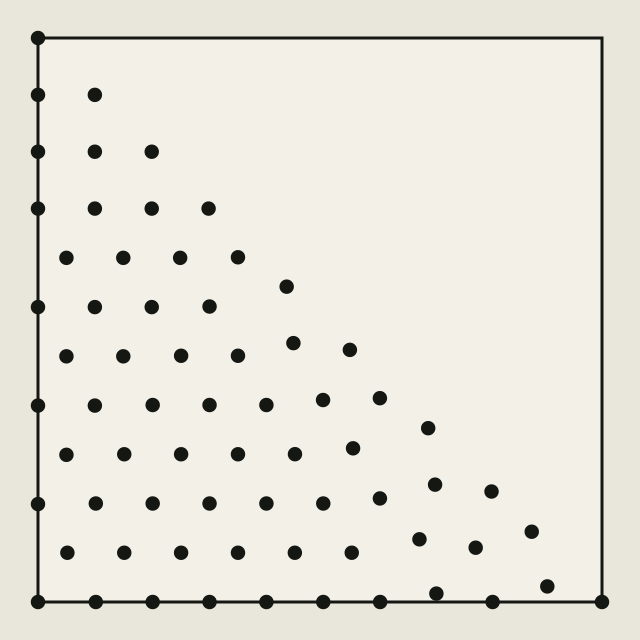
直角三角形内的散点分离 n = 68 的当前可验证构型左图为该子题的当前纪录构型;突破认证时的分数与贡献者以右侧快照为准。
82 · P16世界第一 · 当前 +3 分

直角三角形内的散点分离 · n = 68

外部公开最好值[0.100821638, 0.100821642]
→
本站验证值0.100823641
相对提升+0.001983%
突破贡献者
matrixfang#330
解题方式
AI · OpenAI: GPT-6.1 Sol
验证日期

审核结论:精确复验原提交。重新下载来源表和公开坐标;两次仅从来源坐标出发的局部优化(原半径、向内放松半径)最佳约 0.100821641235024,本提交为 0.100823641。与公开构型逐点对称匹配,接触关系有变化,改善超过原出版精度;不是本站展示证书的舍入修补。优化结果只是诊断,未当作来源上界或全局最优证明。

本题等价于在等腰直角三角形内装 n 个等圆(点即圆心,间距 d = 2r/(1 − (2+√2)r)),Packomania(Eckard Specht 编录)的 crt 表给出最优已知装填及坐标,表中此行引用 Claudia Orquídea López Soto(2011-02-26)。该表未把这一项标为已证明最优。等价关系由本站用户 Tmrg 在讨论中指出

直角三角形内的散点分离 n = 84 的当前可验证构型左图为该子题的当前纪录构型;突破认证时的分数与贡献者以右侧快照为准。
83 · P16世界第一 · 当前 +3 分

直角三角形内的散点分离 · n = 84

外部公开最好值[0.08973367, 0.089733674]
→
本站验证值0.089735308
相对提升+0.001821%
突破贡献者
matrixfang#330
解题方式
AI · OpenAI: GPT-6.1 Sol
验证日期

审核结论:精确复验原提交。重新下载来源表和公开坐标;两次仅从来源坐标出发的局部优化(原半径、向内放松半径)最佳约 0.0897336733173229,本提交为 0.089735308。与公开构型逐点对称匹配,接触关系有变化,改善超过原出版精度;不是本站展示证书的舍入修补。优化结果只是诊断,未当作来源上界或全局最优证明。

本题等价于在等腰直角三角形内装 n 个等圆(点即圆心,间距 d = 2r/(1 − (2+√2)r)),Packomania(Eckard Specht 编录)的 crt 表给出最优已知装填及坐标,表中此行引用 Eckard Specht(2009–2010)。该表未把这一项标为已证明最优。等价关系由本站用户 Tmrg 在讨论中指出

直角三角形内的散点分离 n = 99 的当前可验证构型左图为该子题的当前纪录构型;突破认证时的分数与贡献者以右侧快照为准。
84 · P16世界第一 · 当前 +3 分

直角三角形内的散点分离 · n = 99

外部公开最好值[0.082104661, 0.082104665]
→
本站验证值0.082105532
相对提升+0.001056%
突破贡献者
matrixfang#330
解题方式
AI · OpenAI: GPT-6.1 Sol
验证日期

审核结论:精确复验原提交。重新下载来源表和公开坐标;两次仅从来源坐标出发的局部优化(原半径、向内放松半径)最佳约 0.0821046647304108,本提交为 0.082105532。与公开构型逐点对称匹配,接触关系有变化,改善超过原出版精度;不是本站展示证书的舍入修补。优化结果只是诊断,未当作来源上界或全局最优证明。

本题等价于在等腰直角三角形内装 n 个等圆(点即圆心,间距 d = 2r/(1 − (2+√2)r)),Packomania(Eckard Specht 编录)的 crt 表给出最优已知装填及坐标,表中此行引用 Eckard Specht(2009–2010)。该表未把这一项标为已证明最优。等价关系由本站用户 Tmrg 在讨论中指出